GoSLAM X1 4D无人机载激光扫描系统:让高危空间三维测绘进入无人值守时代
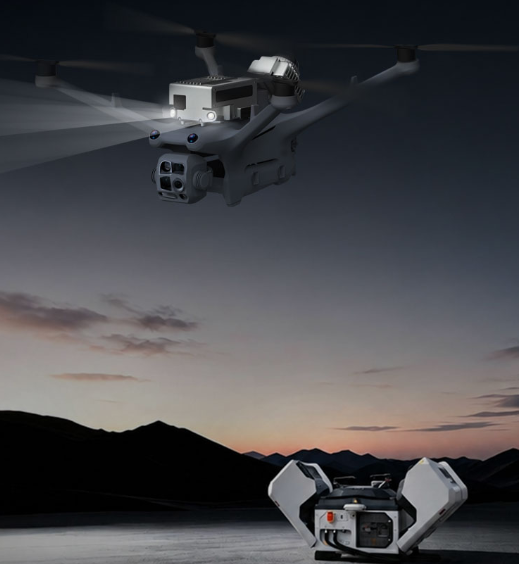
当矿井巷道、地下管廊、隧道掌子面这些“人员难以抵达"的空间需要厘米级三维数据时,传统测绘往往陷入两难:人工进场有安全风险,无人机作业又依赖飞手全程操控。GoSLAM 最新发布的 X1 4D 无人机载激光扫描系统,把答案指向了“无人值守"。
作为专为大疆 Matrice 4D / 4TD 与机场 3 生态打造的机载 SLAM 三维激光扫描仪,X1 4D 以 20 万点/秒 的采集速度、最高 1cm 的点精度和第四代多传感器融合 SLAM 算法,把“飞行采集—实时预览—自动拼接—高精度交付"串成一条全自动流水线,让高危受限空间的三维数字化不再依赖人员进场。
隧道、井下、管廊、暗涵、罐体——这类场景空间封闭、结构复杂、粉尘与黑暗并存,且普遍没有卫星信号。过去要拿到它们的三维数据,基本只有两条路:一是人员携带手持扫描设备进入现场,作业风险高、效率低;二是由专业飞手操控无人机抵近采集,但全程人工介入,航线与数据质量依赖个人经验,大场景还要面对多架次数据拼接的难题。
与此同时,大疆机场 3 的普及让“无人机无人值守自动巡检"成为行业基础设施:无人机自动起降、自动充电、按预设航线自主作业。行业缺的正是与之匹配、能够稳定输出测绘级点云的机载扫描载荷——X1 4D 的出现,补上的正是这一环。
X1 4D 的定位非常明确:专为大疆 Matrice 4D / 4TD 打造的机载 SLAM 三维激光扫描仪,可搭配大疆机场 3 实现无人值守全自动三维测绘。硬件上采用即插即用设计,无需复杂调试即可快速投入作业;主机尺寸 251×98×82mm,采用航空级轻量铝材,兼顾飞行稳定性与数据采集可靠性。
扫描技术:SLAM(第四代多传感器融合建图)
扫描视角:360°×59°
扫描精度:最高 1cm
扫描频率:20 万点/秒
扫描半径:40m(10% 反射率)/70m(80% 反射率)
激光等级:Class 1 人眼安全级,波长 905nm
定位方式:支持 Matrice 4D RTK 数据融合,无 GNSS 环境也可稳定建图
存储容量:128GB(TF 卡)
工作温度:-20℃ 至 50℃
续航:约 30 分钟(依航线与负载变化)
可选 8K 全景彩色模块:约 7200 万像素全景照片、360° 全景视频、真彩色点云附色
在部署形态上,X1 4D 与大疆机场 3 深度融合:机场负责无人机的自动起降与自动充电维护,扫描载荷随无人机自动展开作业,真正实现“机场驻守、随时出勤"。整套方案亦可随车机动部署,从定点驻守扩展为流动巡检,覆盖更广的作业半径。
受限空间扫描最大的技术门槛是定位:没有卫星信号,无人机如何知道“自己在哪里"。X1 4D 采用第四代多传感器融合 SLAM 算法,将激光雷达、视觉与惯性测量单元的数据实时融合,在井下、隧道、管廊等无 GNSS 环境中依然能够稳定建图;同时支持与 Matrice 4D 的 RTK 数据融合定位,让点云成果直接落在真实地理坐标上,大幅减少外业控制点布设。
标记点获取采用激光打点技术,可快速、精准地记录点位信息,轻松完成现场取样;后期可直接用作坐标转换、定位平面等,省去传统“现场贴靶标、后期再提取"的繁琐流程。

搭载 SLAM 核心扫描技术,支持预设航线自主飞行扫描,全程无需人工操控。遥控器端可同步查看无人机云台视频与三维点云画面,扫描数据实时可见、即采即审,操作人员随时掌握扫描进度与质量,大幅降低高危场景下的人工参与风险。

配备 LED 高亮补光灯与可控式照明灯,突破光线限制,可在夜间、昏暗密闭空间等低光环境下稳定作业;断点续扫技术则让大场景、复杂环境无需手动拼接——实时扫描成果与后处理成果均可实现无限次扫描数据自动配准,不受单架次续航影响,无需二次拼接。
把 X1 4D 装上 Matrice 4D / 4TD 并接入大疆机场 3,整个作业模式随之改变:机场部署在作业区域,无人机自动起飞、按预设航线完成扫描、自动返航降落,全程无需人员到场;作业指令与数据成果通过远程平台下发与回传,形成“机场驻守—航线扫描—点云回传"的闭环。
对于需要实时指挥的场景,X1 4D 5G 版本进一步打通最后一环:支持 5G 实时数据回传,可在异地在线浏览与测量彩色点云,通过 GoSLAM 在线云平台为综合指挥提供即时现场信息,适用于应急调度、跨区域协同等场景。整套方案也从定点驻守延伸至车载机动部署,适应各类复杂作业环境。
扫描只是第一步,数据能否转化为可用的测绘成果才是关键。X1 4D 提供双模处理链路:作业过程中,遥控器端即可实时浏览正在扫描的彩色点云,实现即采即审;回到桌面端,GoSLAM Mapping Master 与 LidarWorks 等专业软件通过建图算法对点云做高精度后解算,优化数据质量,生成更精确、更完整的三维点云,满足精准测量级应用需求。
色彩还原方面,可选配的 8K 全景彩色模块支持真彩色点云附色,同步生成全景照片与视频,并具备全景联动、HDR 高动态、低光照环境增强等功能,让点云成果“不仅测得准,而且看得真",可直接支撑土方计量、断面分析、BIM 建模等下游应用。
值得一提的是,该 8K 全景彩色模块仅约 203g,5 秒内即可完成装配:以 7680×3840 分辨率的 360° 全景相机同步采集影像,配合动态模糊抑制与降噪、低光照增强、环境光线突变快速适应等技术,为彩色点云与全景成果提供稳定的影像输入,让“彩色点云 + 全景照片 + 全景视频"一次作业同步产出。
“无人值守 + 机载 SLAM"的组合,正在多个行业打开新的作业方式:
隧道与地下工程:掌子面与衬砌扫描、断面收敛分析、隐蔽工程三维验收
矿山井下:采空区扫描、巷道建模、无人化安全巡检
管廊与暗涵:城市地下管网三维数字化,无需人员下井
应急与消防:夜间或灾后现场快速三维重建,为指挥决策提供即时空间数据
电力与交通设施:变电站、桥梁、边坡的周期性自动巡检,形成时序三维档案
自然资源与林业:地形测绘、植被与土方量测,降低外业强度

以矿山井下为例,采空区与巷道环境黑暗、无卫星信号、通行受限,传统人工扫描需要多人配合、逐站设站;X1 4D 由机场自动调度,多架次扫描依靠断点续扫自动配准,一个周期即可输出完整的巷道三维模型。对应急场景而言,夜间与灾害后的现场重建最考验设备的低光适应与快速出图能力,遥控器端实时可见的点云让指挥人员第一时间掌握空间态势,为救援决策争取时间。
GoSLAM X1 4D 的意义不止于一台机载扫描仪。它把“飞行、扫描、预览、拼接、交付"整合进一条无人化流水线,让过去需要人员冒险进入的场景,变成预设航线即可完成的标准作业。随着大疆机场生态的持续普及与 SLAM 算法的迭代,三维数字孪生的数据采集成本正在被系统性降低——这或许才是关注的地方。
上一篇:没有了

联系人:徐小姐
联系邮箱:513605359@qq.com
联系传真:86-0755-25121578
联系地址:深圳市龙岗区吉华街道三联社区赛格新城6号楼908-911深圳市鹏锦科技有限公司
微信公众号-关注我们
